Jetson Nano DLI 教學(二):Image Classification 影像分類
Jetson Nano DLI 教學(二):Image Classification 影像分類,將在 JupyterLab 使用互動式介面實作影像分類模型的資料收集(data Collect)、訓練(Train)與預測(Predict)。
教案之外的延伸內容:技術文章與專題範例,每篇皆標示所使用的教具。
Jetson Nano DLI 教學(二):Image Classification 影像分類,將在 JupyterLab 使用互動式介面實作影像分類模型的資料收集(data Collect)、訓練(Train)與預測(Predict)。
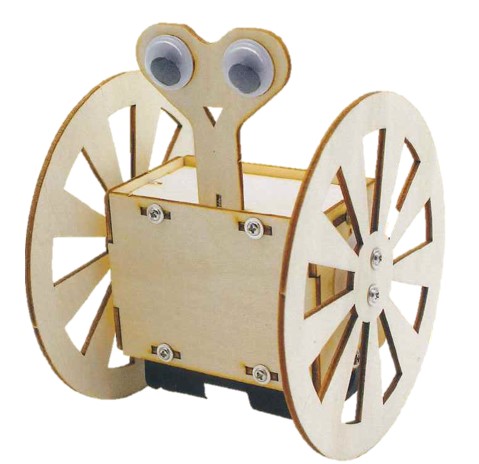
平衡車駕駛方法類似人體自身的平衡系統,當身體重心前傾時,為了保證平衡,需要往前走,重心後傾時,則同理運作。平衡車的轉向由把手握及伸縮杆來實現,擺動把手會連帶著伸縮杆使車輛左右兩個車輪產生轉速差,達到轉向的效果。在騎行時,將方向操縱杆指向需要前進的方向,車體將會朝著指向的方向行駛。
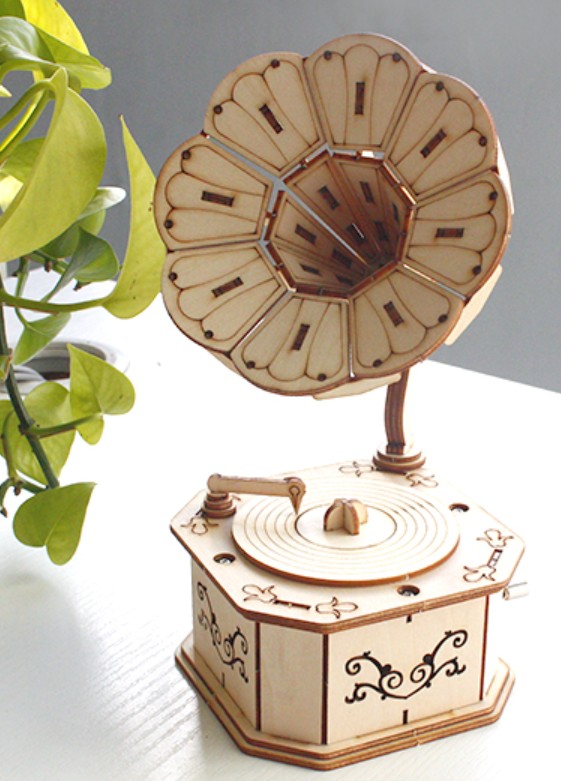
音樂盒機芯主要部分由動力源(發條或搖把等動力源)、音筒、音板、阻尼、底板、傳動機構等部分組成。 原理是動力帶動表面有小凸起的音筒均速轉動,當凸起經過音板音條時,會撥動簧片(先將其慢慢抬起,然後突然放下)使簧片按設定的振動頻率振動而發出設定的聲音。
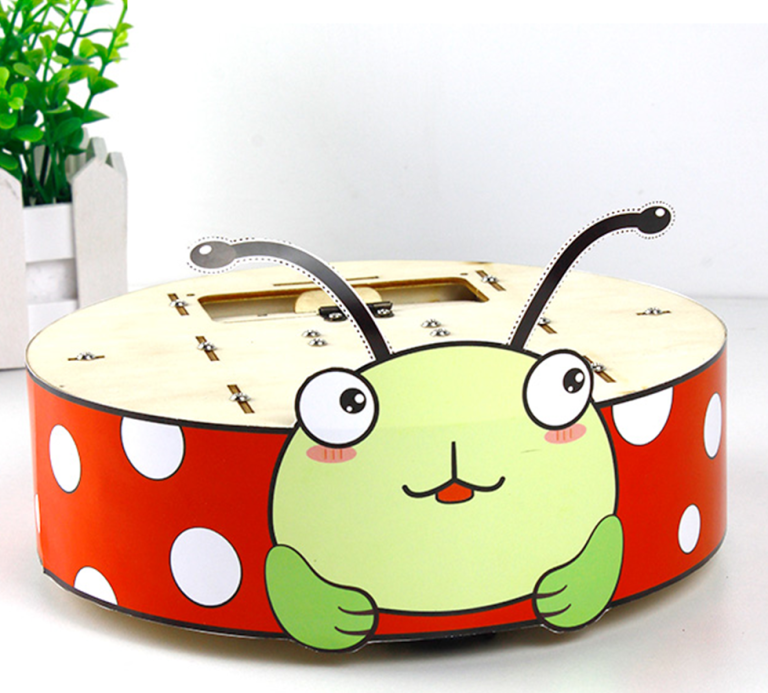
掃地機器人是由身體內部風扇旋轉帶動空氣向後流動,產生負壓,流入風扇的空氣帶動灰塵或紙屑進入收集器,達到清潔的功能。對於掃地機器人來說,可能會內建很多種清潔方式,比如直線型,沿邊打掃型,螺旋形,交叉打掃,重點打掃等,但針對不同的垃圾種類用哪種方式就需要微型電腦來決定。
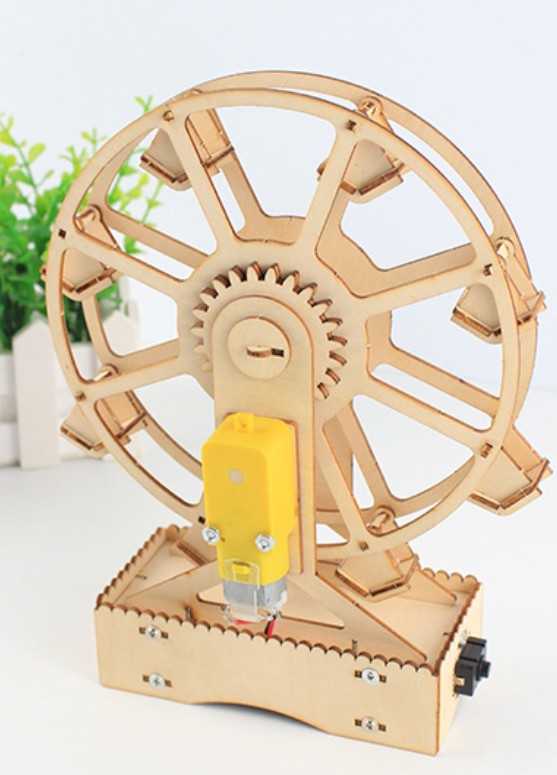
摩天輪(Ferris wheel)的運作原理是用電動馬達通過減速機減速,把高轉速低扭矩的機械動力轉為高扭矩低轉速,通過一般是齒輪等中間機構傳到輪盤上,使其低速轉動。現在就跟我們一起動手 DIY 製作自己的電動摩天輪吧!
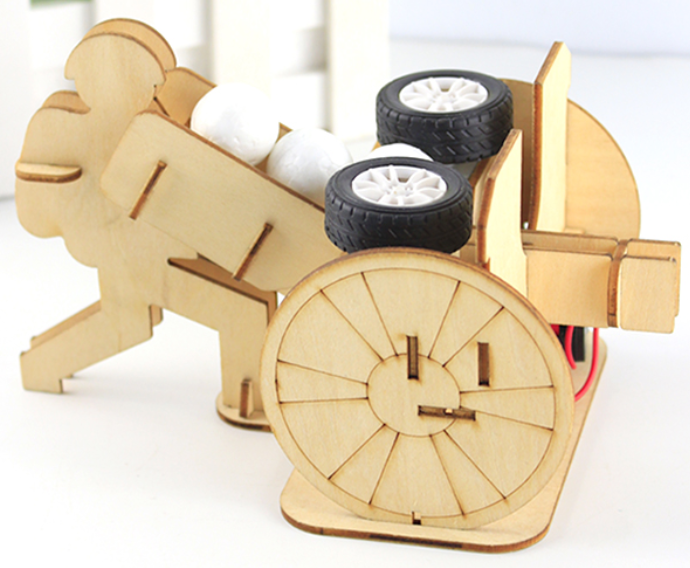
發球機利用離心力原理,由於做圓周運動的物體運動方向或速度發生改變而產生的是慣性力,我們知道一個物體搭另一物體前進,這時兩個物體速度相同,被搭乘物體由於被搭乘,慣性向前移動。物體突然改變方向,被搭乘物體還是會慣性前進,這是由於方向的改變產生離心力。
NVIDIA 線上學習資源 DLI (Deep Learning Institute) 有個非常實用的入門課程-Getting Started with AI on Jetson Nano,課程將使用 JupyterLab 介面快速進入 Edge AI 領域,完成課程還可獲得線上課程證書,本文將做第一部分的入門介紹以及避坑指引。
今天我們將使用 MCU Pixel:Bit 整合其中的 Object Detection 專案,使用 500 萬畫素相機拍照後自動呼叫 REST API,並將回傳的 Bounding Box、名稱,加註寫在 TFT 上。
本篇文章將測試 Object Detection,要在 MCU 上實現 Object Detection 因為效能關係可說是非常困難,目前解決方案就是將運算交給雲端服務,雲端運算可以自己架設也可以使用各大雲端平台的服務,各有優缺點。
Azure Custom Vision 教學(一):註冊帳號與專案準備」我們已經註冊好帳號,也啟用學生版帳戶,並且建立了影像分類的專案, 「教學(二): 訓練 Image Classification 影像分類 AI 模型」我們將開始蒐集資料、訓練模型,最後測試模型囉!