reComputer Jetson 運行 YOLOv5 教學全攻略 2 – 訓練自己的模型
本篇要教大家如何透過 Jetson Nano 連接的網路攝影機拍攝照片,使用 Roboflow 輔助標記資料,並進一步建置自己的資料集。最後使用 Google Colab,運用 Roboflow 匯出自己的資料集來訓練 YOLOv5 模型。
教案之外的延伸內容:技術文章與專題範例,每篇皆標示所使用的教具。
本篇要教大家如何透過 Jetson Nano 連接的網路攝影機拍攝照片,使用 Roboflow 輔助標記資料,並進一步建置自己的資料集。最後使用 Google Colab,運用 Roboflow 匯出自己的資料集來訓練 YOLOv5 模型。
本篇文章將介紹如何使用 Seeed 推出的reComputer Jetson 系列的 J1010 (核心就是 Jetson Nano 4GB ) 安裝 YOLOv5 運行的環境,並使用網路攝影機體驗 YOLOv5 模型推論。
本篇文章將分享如何讓 reComputer Jetson 系列的系統還原操作步驟。包含安裝 Ubuntu 18.04 系統、安裝 SDK Manager、執行 SDK Manager,以及還原 reComputer 至初始狀態。
這篇教學會使用 MediaPipe 的全身偵測模型 ( Holistic ) 偵測人體,抓取頭、四肢等軀幹部位,再透過 OpenCV 讀取攝影鏡頭影像進行辨識,將五官、頭手四肢軀幹標記出節點以及骨架。
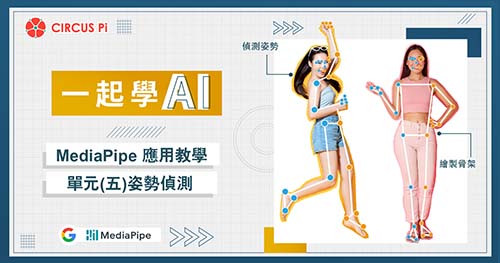
這篇教學會使用 MediaPipe 的姿勢偵測模型 ( pose ) 偵測人體姿勢,再透過 OpenCV 讀取攝影鏡頭影像進行辨識,將頭手四肢軀幹標記出對應的節點以及骨架,最後甚至還可透過偵測到的姿勢,作出即時去背的效果。
這篇教學會使用 MediaPipe 的手掌偵測模型 ( hands ) 偵測雙手的手掌,再透過 OpenCV 讀取攝影鏡頭影像進行辨識,在手掌與每隻手指標記骨架,最後還會簡單設計隔空觸碰的小遊戲。
本篇文章要與大家分享如何幫 Raspberry Pi 樹莓派環境建置,從燒錄映像檔至 SD 卡、設定樹莓派系統、安裝 Google MediaPipe 影像辨識套件,到開啟攝影機權限,手把手教學,現在就跟我們一起學習吧!
「樹莓派感測器實作」系列我們將探索一些常見的感測器,並製作出可執行的專案。本次實作的專案目標:製作一個簡易的小型入侵者警報器,透過雷射光與聲音感測器去偵測,當有人入侵時,警報器便會出聲光警示提醒人們。現在就一起來動手實作吧!
本篇文章包含Raspberry Pi樹莓派的系統製作、系統安裝及基本設定、MobaXterm遠端控制工具、Python 開發工具安裝、OpenCV安裝、Dlib人臉辨識工具安裝、Tensorflow 安裝、Mediapipe 安裝、Jupyter Notebook安裝、安裝中文輸入法,通通都與你分享!
reComputer 內建的 16 GB eMMC 在安裝 ubuntu 18.04 LTS 和 NVIDIA JetPack 4.6 後,剩餘的可用空間大約是 2.5GB 左右,因此本篇文章要跟大家分享如何使用USB 隨身碟擴充 reComputer Jetson 系列儲存空間。