登月小車 AMB82 MINI AI 自駕車(五)自動駕駛:循線、辨識標誌與參數調校
把模型放進 SD 卡,用 P 控制器沿黃色中線行駛,依標誌停車、減速或停車再開,並附完整可調參數表。
把模型放進 SD 卡,用 P 控制器沿黃色中線行駛,依標誌停車、減速或停車再開,並附完整可調參數表。
用 Google Colab 免費 GPU 訓練 YOLOv7-tiny 模型,看懂 mAP 指標,再用 Realtek 官方服務轉換成 AMB82 MINI 的 NPU 模型。
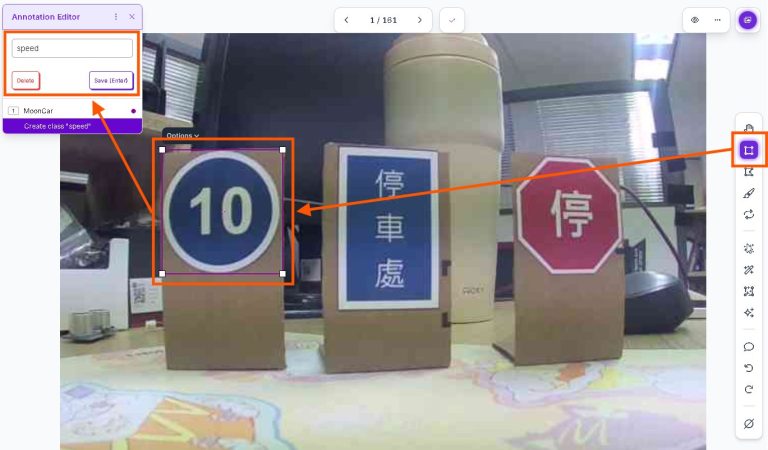
在 Roboflow 標註黃色中線與停車、限速、停車再開三種標誌,劃分資料集、做資料擴增,並取得下載碼。
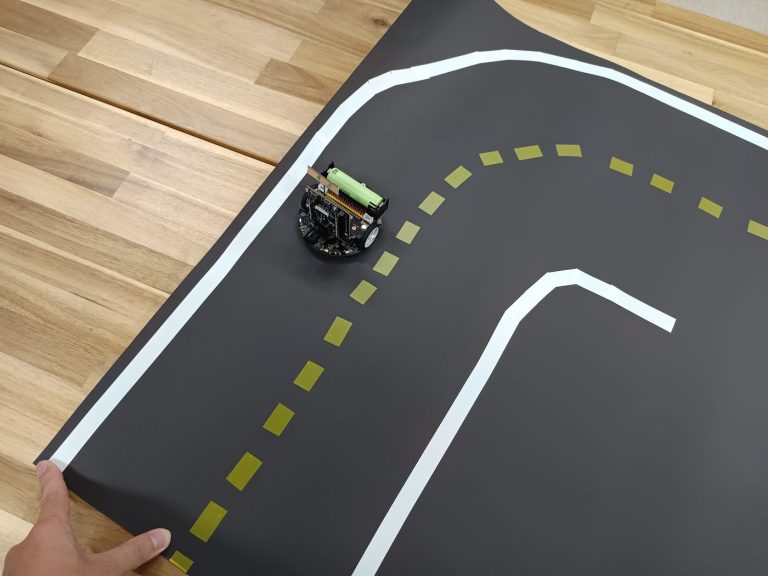
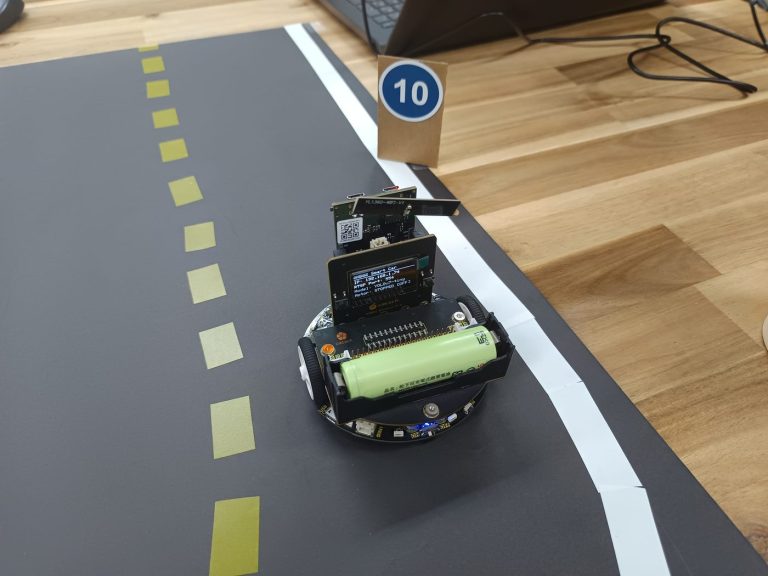
用壁報紙與電工膠帶布置跑道,寫一支拍照程式,透過 RTSP 即時畫面拍攝道路與交通標誌的訓練照片。
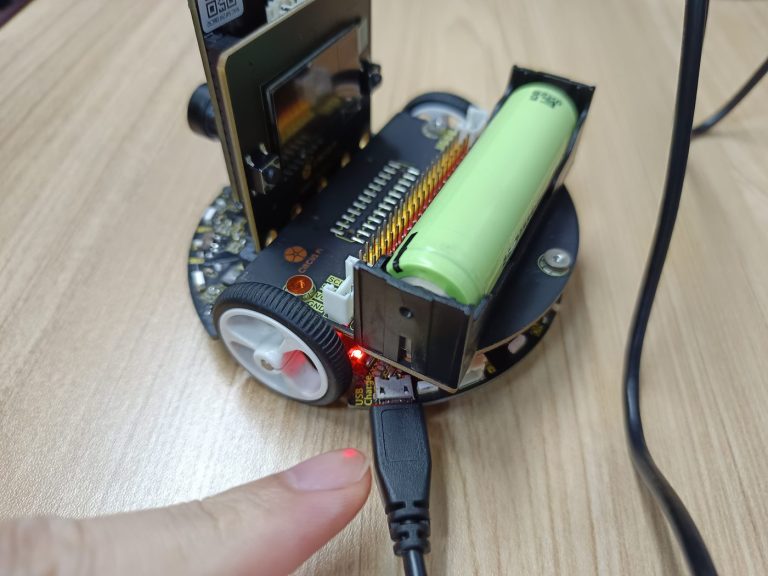
把 AMB82 MINI 裝上登月小車,認識腳位對照,用 Arduino IDE 控制馬達、OLED 與按鈕,並學會幫小車充電。
從上一篇完成組裝與軟體安裝後,本篇文章要從HuskyLens設定、線道跟隨程式撰寫、加入RFID感應與Wi-Fi資料上傳至Google試算表,教大家如何實際使用「登月小車(D+)-LinkIt 7697 視覺辨識版」,現在就跟我們一起探索吧!
本篇文章要為大家介紹「登月小車(D+)-LinkIt 7697 視覺辨識版」的組裝步驟與軟體安裝內容。透過這台新增HuskyLens 與RIFD 模組的登月小車,能夠讓小車實現臉部偵測、物體分類、線路跟隨以及定位、計時、模擬自動繳費等功能,現在就跟我們一起探索吧!
MoonCar 登月小車最具特色的功能,就是底部有一顏色感測器,並且搭配一個白色補光燈。除了循線與避障之外,多
這個單元將教大家如何使用紅外線遙控器操控MoonCar,並使用MoonCar自己的紅外線發射器與其他MoonC
MoonCar 系列文章 這個單元將教大家使用蜂鳴器,您可能會想說蜂鳴器其實相當簡單,有必要單獨拉出來討論嗎?