登月小車 AMB82 MINI AI 自駕車(五)自動駕駛:循線、辨識標誌與參數調校
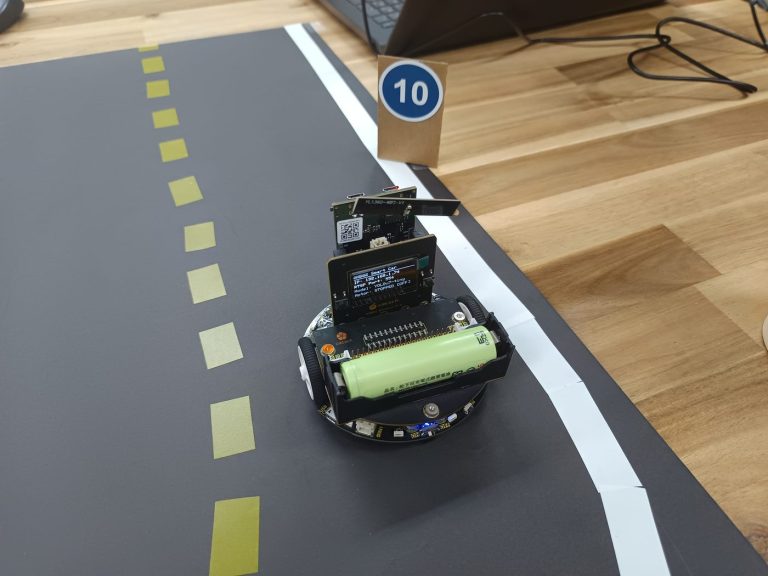
把模型放進 SD 卡,用 P 控制器沿黃色中線行駛,依標誌停車、減速或停車再開,並附完整可調參數表。
把模型放進 SD 卡,用 P 控制器沿黃色中線行駛,依標誌停車、減速或停車再開,並附完整可調參數表。
用 Google Colab 免費 GPU 訓練 YOLOv7-tiny 模型,看懂 mAP 指標,再用 Realtek 官方服務轉換成 AMB82 MINI 的 NPU 模型。
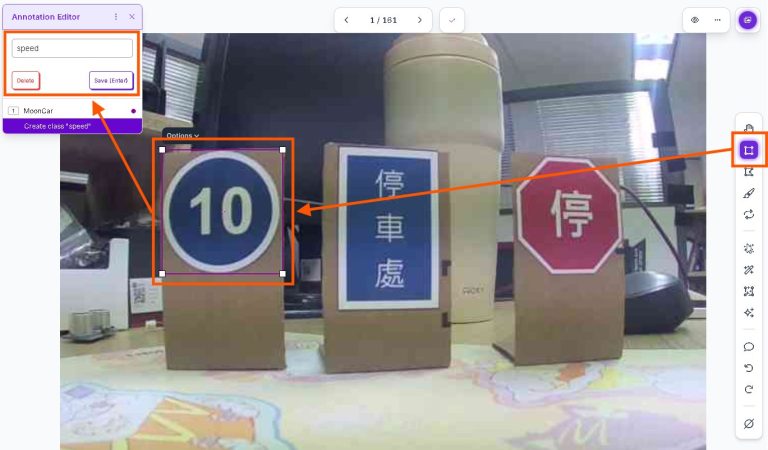
在 Roboflow 標註黃色中線與停車、限速、停車再開三種標誌,劃分資料集、做資料擴增,並取得下載碼。
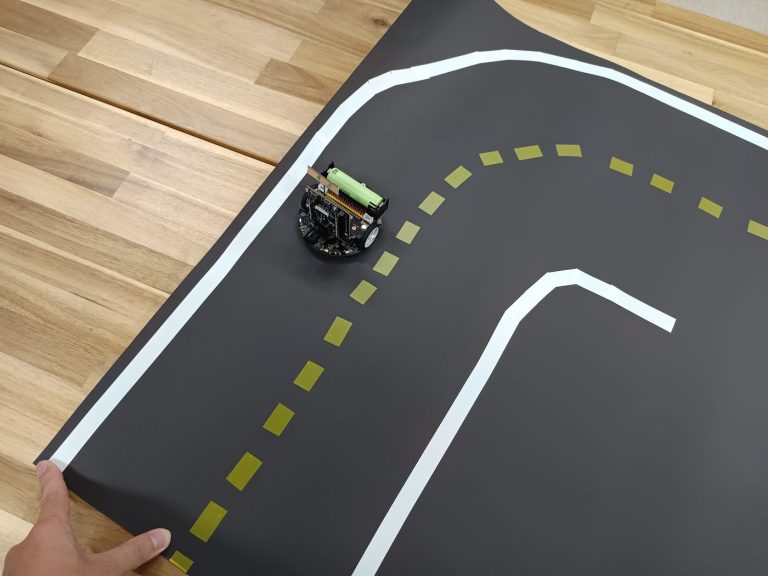
用壁報紙與電工膠帶布置跑道,寫一支拍照程式,透過 RTSP 即時畫面拍攝道路與交通標誌的訓練照片。
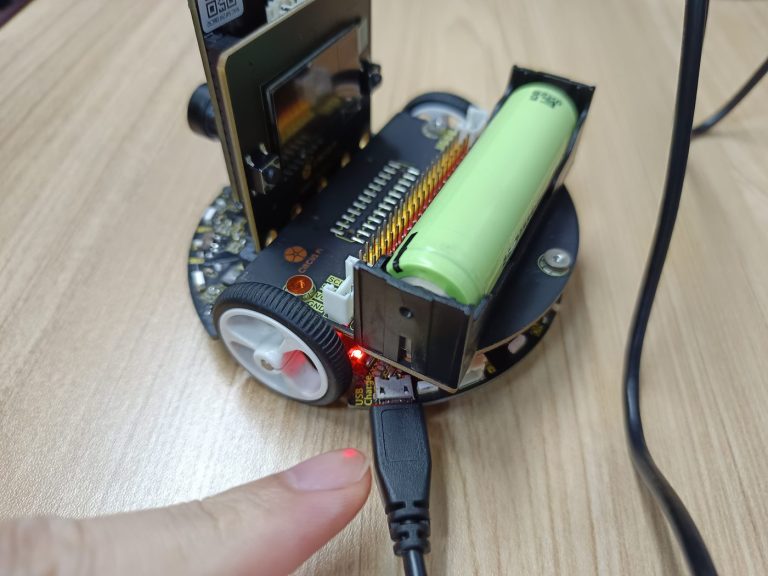
把 AMB82 MINI 裝上登月小車,認識腳位對照,用 Arduino IDE 控制馬達、OLED 與按鈕,並學會幫小車充電。