 教具型錄 PRODUCT CATALOG
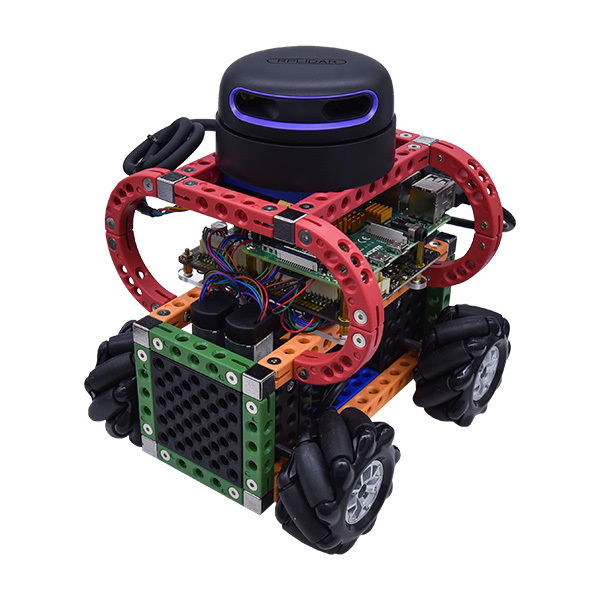
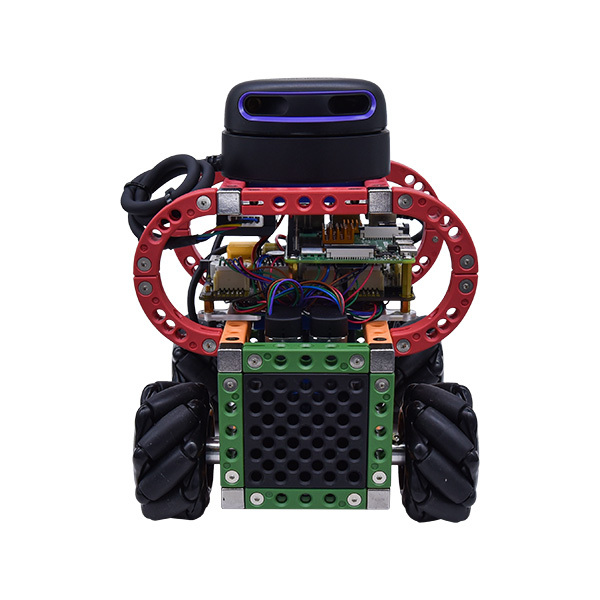
ROSMAZE 迷宮機器人
Raspberry Pi 樹莓派
大專院校
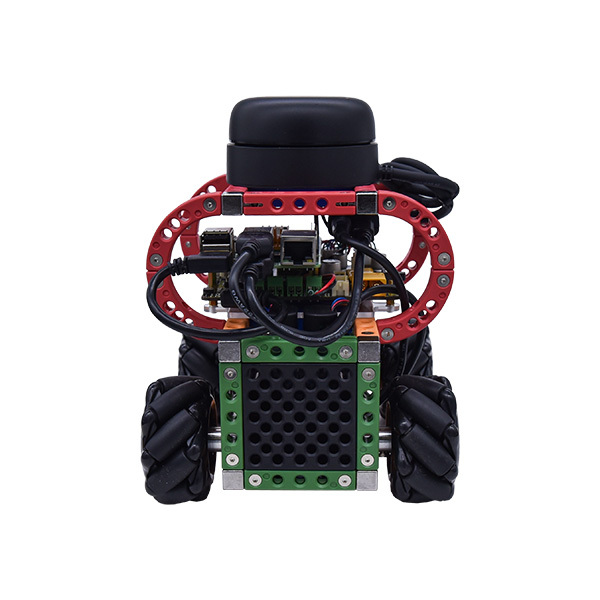
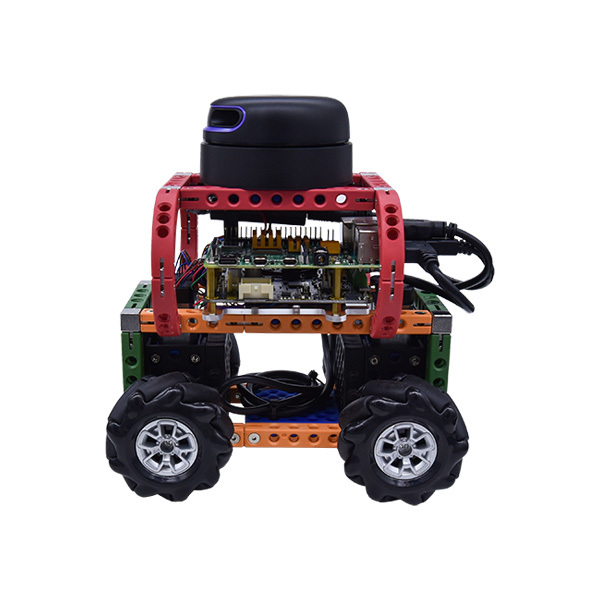
以 Raspberry Pi 4 與 ROS 2 Humble 打造的自主移動機器人,用光學雷達建圖後執行無軌導航。出廠已燒錄系統與控制程式,開箱即可上機。
| 適用學層 | 大專院校 |
|---|---|
| 建議節數 | 24 節(每節 50 分鐘) |
| 程式工具 | Python/ROS 2 Humble |
| 課綱對應 | 機器人、AI 與自動化 |
| 分組方式 | 2–3 人一組 |
| 適合課程 | 實驗室課程、競賽培訓 |
| 對應競賽 | TIRT 迷宮機器人挑戰賽 |
| 商品貨號 | 368040500209 |
這套教具能教什麼
ROS 2 的通訊架構
節點、主題、服務與 Launch 檔,理解現代機器人軟體為什麼要這樣分工。
SLAM 建圖與定位
用 Rplidar A2M12 掃描場域、建出地圖,理解機器人怎麼知道自己在哪裡。
導航與參數調校
從起點自動走到終點並閃避牆面,親自體會參數對行為的影響。
課程大綱
- 認識競賽與機器人(2 節)
- ROS 2 基礎概念(4 節)
- 連線與遙控操作(3 節)
- 除錯與觀察工具(2 節)
- Launch 與機器人描述檔(3 節)
- SLAM 建圖(4 節)
- 導航與參數調整(4 節)
- 迷宮實戰與競賽演練(2 節)
硬體規格
| 項目 | 規格 |
|---|---|
| 單板電腦 | Raspberry Pi 4 Model B 4GB |
| 作業系統 | Ubuntu MATE 22.04 |
| ROS 版本 | ROS 2 Humble |
| 馬達控制板 | OminiBot HV(驅動 4 顆 Encoder Motor,並供 5V 電源給 Raspberry Pi 4) |
| 光學雷達 | SLAMTEC Rplidar A2M12 |
| 馬達 | 科技寶 encoder 馬達(單出軸) |
| 外觀建構 | CAGEBOT 科技寶工程積木 |
| 輪型 | 麥克納姆輪 Mecanum wheel(60 mm) |
| 記憶卡 | Micro SD 32GB |
| 電池 | 鋰電池 11.1V 2200mAh 3S(XT60) |
| 尺寸 | 約 14.5 × 18.5 × 18.5 cm(含線) |
套件內容
| 品項 | 說明 | 數量 |
|---|---|---|
| ROSMAZE 迷宮機器人 | 系統與控制程式已預先燒錄 | 1 |
| CAT6 高速網路線 | 有線連線與初次設定用 | 1 |
| I-Max B6 平衡充電器 | 附變壓器 | 1 |
| 鋰電池 11.1V 2200mAh 3S | XT60 接頭 | 2 |
| 占寶收納盒 | 台灣製 | 1 |
教具採購與研習洽詢
電話 07-556-4686 E-mail [email protected]
807404 高雄市三民區九如一路502號26樓之3(A2)(週一至週五 09:30–17:30,週六、日休息)
教具網頁:https://edu.icshop.com.tw/products/raspberry-pi/rosmaze/