 教具型錄 PRODUCT CATALOG
ROSKY2 智慧移動平台
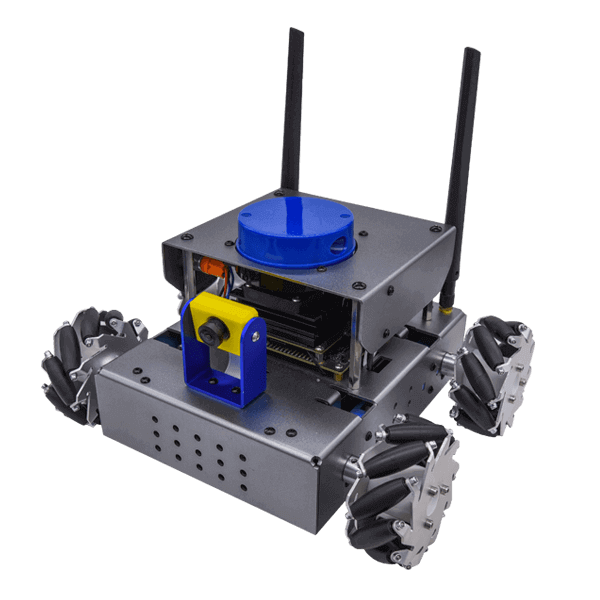
ROSKY2 智慧移動平台採用 NVIDIA Jetson Nano 搭配光學雷達與視覺鏡頭,透過 ROS 2 課程學習節點、發佈訂閱與服務等機器人作業系統核心概念,並實作沿牆行走等移動機器人專案。
| 適用學層 | 大專院校 |
|---|---|
| 建議節數 | 26 節(每節 45 分鐘) |
| 程式工具 | Python/C++/Jupyter/ROS 2 |
| 適合課程 | 機器人暑期課程 |
產品特色
ROSKY 智慧移動平台為 2020 ~ 2022 年「桃園 ROS Summer School 機器人暑期課程」之特選教材,是一款適合 ROS 學習者的教學教具,ROSKY 2 智慧移動平台為 ROS Summer School 的相容版本。
- Jetson Nano 4G:運算處理速度與效能表現更出色
- YD-Lidar X4 雷達:掃描建圖,實現導航、避障功能
- IMX219-160 鏡頭:實現視覺辨識功能
- 鋁合金外殼:提高平台耐用度
- 麥克納姆輪:讓車體實現完整約束運動控制模型
2020 桃園 ROS Summer School 機器人暑期課程
2021 桃園 ROS Summer School 機器人暑期課程
2022 桃園 ROS Summer School 機器人暑期課程
這套教具能教什麼
什麼是Robot Operating System?
Robot Operating System(ROS) 1 概述、Robot Operating System 2(ROS 2) 概述、現在應該使用 ROS 2 嗎?、如何安裝 ROS 2?、準備好開始 ROS 2 的學習之旅了嗎?、移動機器人 ROSKY 2。
建立 ROS 2 的伺服器與客戶端節點
伺服器(Server)、客戶端(Client)、服務(Service) 與 srv 文件介紹、Python 與伺服器、Python 與客戶端、編譯功能套件包與應用、什麼是 ROS 2 訊息介面?、建立 ROS 2 訊息介面功能套件包。
ROS 2 與參數伺服器~整合範例應用 – 移動機器人篇
什麼是 ROS 2 的參數?、查看移動機器人的參數、使用 Python 在節點內宣告 ROS 2 參數、使用 Python 在節點內取得移動機器人參數、ROS 2 參數與 Yaml 文件檔案、動作伺服器(Action Server)、動作客戶端(Action Client)、動作(Action) 與 action 文件介紹。
課程大綱
- 什麼是Robot Operating System?(3 節)
- 開始使用 ROS 2 並結構化你的機器人專案 ROSKY2(3 節)
- 使用 Python 建立基本節點(2 節)
- 建立 ROS 2 的發佈者與訂閱者節點(2 節)
- 建立 ROS 2 的伺服器與客戶端節點(2 節)
- 自訂義 ROS 2 的訊息介面(3 節)
- 整合範例應用 – Turtlesim 篇(2 節)
- 深度挑戰 – Turtlesim 篇(1 節)
- ROS 2 與參數伺服器(3 節)
- ROS 2 與 動作服務(2 節)
- ROS 2 與 Launch 文件(2 節)
- 整合範例應用 – 移動機器人篇(1 節)
硬體規格
| 單板電腦 | NVIDIA Jetson Nano Developer kit 第二代開發套件 |
| GPU | 128-core NVIDIA Maxwell™ |
| CPU | Quad-core ARM A57 @ 1.43 GHz |
| 記憶體 | 4GB 64-bit LPDDR4 25.6GB/s |
| 儲存空間 | microSD (不包含記憶卡) |
| 影片解碼器 | 4Kp60 | 2x 4Kp30 | 8x 1080p30 | 18x 720p30 (H.264/H.265) |
| 連線能力 | Gigabit Ethernet, M.2 Key E |
| 攝影機 | 2x MIPI CSI-2 connectors |
| 顯示器 | HDMI 與 DP |
| USB | 4x USB 3.0, 1x USB 2.0 Micro-B |
| 其他 | ‧ 40 pin 排針連接器 (GPIO、I2C、I2S、SPI、UART)‧ 12 pin 排針連接器 (電源及相關訊號、UART)‧ 4 pin 風扇排針連接器 |
| 機械規格 | 100 mm x 80 mm x 29 mm |
| 作業系統 | Xubuntu 20.04 Focal Fossa L4T R32.3.1ROS2 – FoxyPython: 3.8.10 |
| 攝影鏡頭 | ‧ 解析度 3280*2464‧ 尺寸 25*24mm‧ 攝影機參數‧ CMOS 1/4 英吋‧ 光圈(F) 2.35‧ 焦距 3.15mm‧ FOV 160度‧ Distortion <14.3% |
| 光學雷達 | ‧ 掃描頻率 6Hz~12Hz‧ 測距範圍 <10m‧ 測距頻率可達 5Khz |
| 馬達 | 金屬減速馬達(帶編碼器) x 4 額定電壓6V 扭矩1.5N.m 減速比1:90 |
| 馬達控制板 | ‧ USB / TTL (UART)‧ 輸入電壓 :10.8V~16V‧ 支援控制 4顆 帶編碼器 / 一般直流馬達‧ 6軸加速度感測器‧ 12V/2A 電源輸出埠 x 1‧ 5V/4A 電源輸出埠 x 3‧ 3.3V/2A 電源輸出埠 x 1 |
| 車體 | 鋁合金車體(快卸磁扣式底板) |
| 配件 | ‧ Cat 5e 網路線‧ Intel8265AC 無線網卡(含 20CM 連接線及天線)‧ 精密六角板手組(7 支組)‧ HDMI 母口轉 VGA 公口轉接線‧ 12.6V 2A 鋰電池充電器‧ 18650 鋰電池 3400mAh X3 |
| 車子尺寸 | 約 200 x 210 x 160 mm (LxWxH) |
| 外箱尺寸 | 約 384 x 276 x 208 mm (LxWxH) |
電話 07-556-4686 E-mail [email protected]
807404 高雄市三民區九如一路502號26樓之3(A2)(週一至週五 09:30–17:30,週六、日休息)
教具網頁:https://edu.icshop.com.tw/products/jetson/rosky2/